

Объектом исследования является транспортное средство с четырьмя всенаправленными колесами снаряженной массой 118,7 кг и грузоподъемностью 100 кг. Актуальной задачей является разработка динамической модели транспортного средства, учитывающей особенности контактного взаимодействия роликов колеса с опорной поверхностью, включая проскальзывание, сопротивление качению, взаимное влияние этих факторов, а также возможность одновременного контакта нескольких роликов, с целью формирования оптимальных законов управления движением.
Динамическая модель транспортного средства с всенаправленными колесами реализована в программном комплексе «Универсальный механизм», которая включает в себя совокупность следующих моделей: модель динамики корпуса, модель контактного взаимодействия с опорой, модель электроприводов и модель системы управления электроприводами.
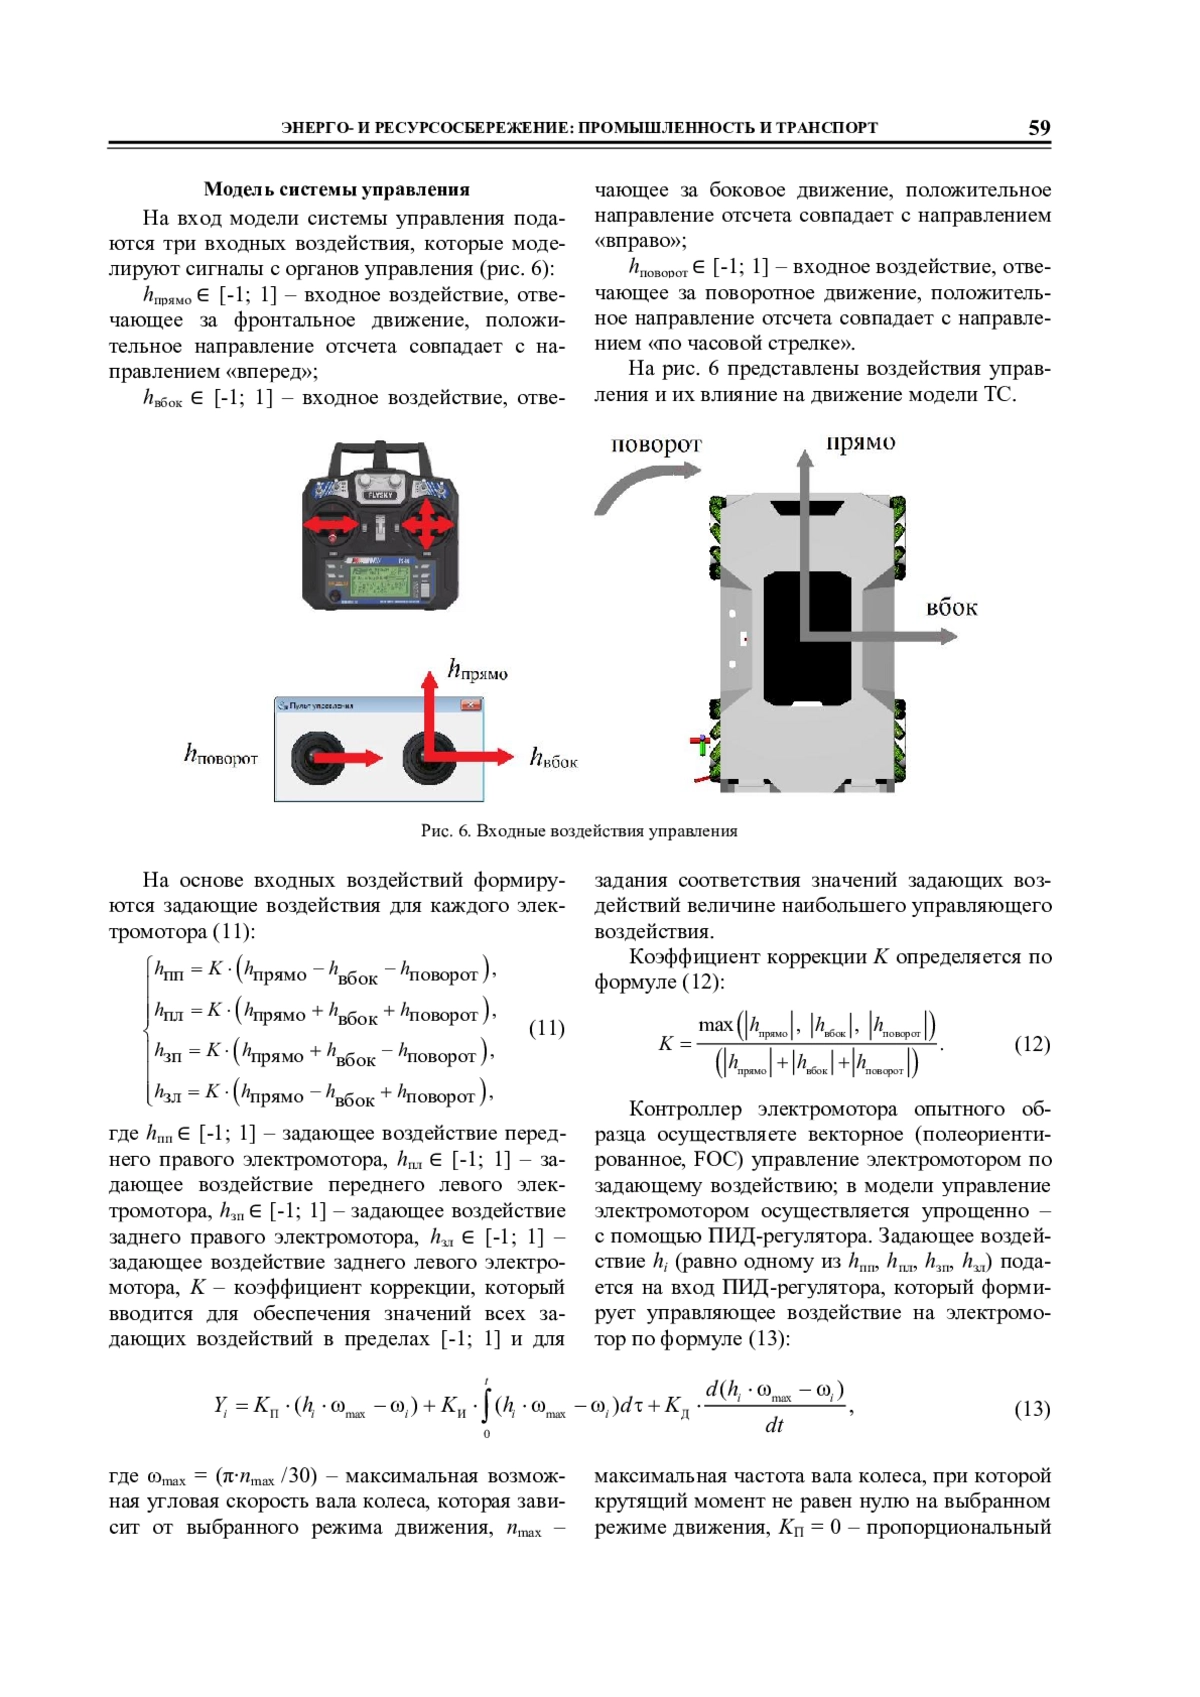
Представлено описание законов управления движением транспортного средства, обеспечивающих простое, эргономичное управление скоростью и направлением движения, с помощью джойстика с двухкоординатными органами управления, через передачу сигнала по радиоканалу с частотой 2,4 ГГц.
Представленный закон управления позволяет задавать направление движения, радиус поворота, позиции центра поворота, скорость транспортного средства с всенаправленными колесами, с учетом одновременного воздействия на несколько органов управления.
Предпросмотр статьи



Идентификаторы и классификаторы
- SCI
- Машиностроение
Если у вас возникли вопросы или появились предложения по содержанию статьи, пожалуйста, направляйте их в рамках данной темы.


